
Si vous travaillez dans le domaine de l'inspection et de la sécurité par drones industriels, vous avez sans doute déjà été confronté à des situations comme celles-ci :
- Lorsqu'on effectue un zoom jusqu'à un grossissement de 30x pour inspecter une tour, l'image tremble tellement qu'on distingue à peine les défauts au niveau des boulons.
- Lors de la surveillance de cibles à longue distance, les données de télémétrie laser présentent des écarts de plusieurs mètres.
- La nuit, le réticule de l'imageur thermique infrarouge ne correspond pas au point de mesure réel de la température.
Beaucoup attribueraient ces problèmes à une résolution insuffisante de la caméra ou à un pilotage instable. Or, les véritables problèmes résident en réalité dans la précision de la stabilisation et la stabilité de l’axe optique. C’est là que réside la différence fondamentale entre les nacelles grand public et les nacelles de qualité industrielle. C’est également l’indicateur clé qui détermine l’efficacité opérationnelle réelle des charges utiles optoélectroniques.
I. Les trois causes profondes du “ manque de netteté des images et de l'imprécision des mesures ”
1. Précision insuffisante de la stabilisation mécanique du cardan : la cause directe du tremblement de l'image
Pour commencer, Le principe de stabilisation d'un module optoélectronique repose sur l'utilisation de gyroscopes intégrés qui détectent en temps réel les vibrations liées à l'assiette du drone ainsi que les perturbations du flux d'air. Le système compense ensuite ces déplacements en inversant le sens de rotation des moteurs, afin de maintenir l'objectif parfaitement stable. Précision de la stabilisation Il s'agit du paramètre essentiel qui permet de mesurer cet effet de compensation. Les ingénieurs l'expriment généralement en degrés (°) ou en milliradians (mrad). Plus la valeur est faible, plus la stabilité est élevée.
Ce que beaucoup négligent est que plus le grossissement du zoom est élevé, plus l'amplification visuelle des vibrations est importante. Par exemple, avec un zoom optique 30x, le champ de vision horizontal en position téléobjectif n'est que d'environ 2,3°. Si la précision de stabilisation du cardan n’est que de 0,1°, une seule secousse déplacera la cible de près d’un vingtième de la largeur du cadre. À fort grossissement, même le plus léger écart angulaire rend l’image “ tellement tremblante qu’elle en devient illisible ”.”
Il s'agit là d'une limite courante des modules grand public. Leur précision de stabilisation se situe généralement entre 0,1° et 0,3°. Cela n'est suffisant que pour les prises de vue grand angle. Cependant, les applications d'inspection industrielle et de sécurité à longue portée exigent souvent une précision de stabilisation de 0,05° ou mieux. Les applications à fort zoom peuvent même nécessiter une précision de l'ordre de 0,02° pour conserver une image nette et maintenir la cible dans le cadre.
2. Manque de cohérence entre les axes optiques des différents capteurs : la cause sous-jacente des écarts de positionnement
Par ailleurs, La plupart des capteurs de qualité industrielle disponibles aujourd’hui sont dotés d’une configuration à deux ou trois capteurs (lumière visible + infrarouge + télémétrie laser). Chaque capteur possède son propre centre optique (axe optique). Ce n’est que lorsque tous les axes optiques sont strictement parallèles et parfaitement alignés que le système peut garantir que “ la mesure de distance et la mesure de température s’effectuent exactement là où pointe le réticule ”.”
Les erreurs dues à la déviation de l'axe optique s'amplifient de manière exponentielle avec la distance. La divergence du faisceau de télémétrie laser n'est généralement que de 0,3 à 0,9 mrad. Si l'axe optique est décalé de 0,1 mrad, la cible présentera un écart de 10 cm à 1 000 mètres. À 5 km, cet écart atteint 50 cm, ce qui est totalement insuffisant pour un positionnement précis.
Un problème encore plus subtil Il s'agit de la dérive post-étalonnage. De nombreux fabricants calibrent les axes optiques en usine. Cependant, après une exposition prolongée aux vibrations à haute fréquence et aux variations de température générées par les drones, les composants structurels se desserrent et les éléments optiques se déplacent. Cela dégrade progressivement la coaxialité des axes optiques. C’est pourquoi de nombreux pods fonctionnent parfaitement lorsqu’ils sont neufs, mais développent des problèmes de “ visée manquée ” au bout de six mois.
3. La dérive des paramètres dans les environnements extrêmes : le mode de défaillance caché dans les opérations sur le terrain
Par ailleurs, Les drones industriels fonctionnent en toutes saisons. La température dans la cabine peut atteindre 60 °C en été, descendre en dessous de zéro en hiver, et les appareils sont exposés à une forte humidité, au brouillard salin et à de fortes vibrations dans les zones montagneuses et côtières. Ces facteurs environnementaux constituent les “ tueurs invisibles ” de la stabilisation et des performances de l'axe optique.
Effet de dérive thermique : Les composants structurels en métal et en plastique se dilatent et se contractent sous l'effet de la température. Cela provoque un déplacement relatif des lentilles optiques et des capteurs, ce qui entraîne directement une déviation de l'axe optique. Parallèlement, les performances du gyroscope et du moteur varient en fonction de la température. Cela réduit la précision de la compensation du cardan et diminue l'efficacité de la stabilisation.
Fatigue due aux vibrations : Les vibrations continues du moteur et les secousses aérodynamiques subies pendant le vol d’un drone desserrent progressivement les vis, déplacent les composants collés et peuvent même modifier la position des éléments optiques. Cela entraîne non seulement un désalignement de l’axe optique, mais peut également conduire, dans les cas les plus graves, à une panne totale de l’équipement.
Par conséquent, De nombreux modules, malgré des caractéristiques techniques impressionnantes en laboratoire, ne donnent pas les résultats escomptés lors de leur utilisation sur le terrain. Une précision de stabilisation qui n’a pas été rigoureusement vérifiée dans des conditions difficiles n’est, en réalité, qu’une performance théorique.
II. Critères de sélection : comment évaluer les performances réelles d’un pod en matière de stabilisation et d’axe optique
Pour les fabricants de drones et les intégrateurs de systèmes, Le choix ne doit pas reposer uniquement sur le “ nombre de fois de zoom ” ou la “ portée en kilomètres ”. Il convient plutôt de se concentrer sur ces trois aspects :
- Examinez les détails des spécifications de précision : Précisez si la précision de stabilisation est exprimée en RMS (valeur efficace) ou en crête à crête. Vérifiez également s’il est fait la distinction entre les axes de tangage, de roulis et de lacet. En règle générale, la précision de stabilisation sur l’axe de lacet est légèrement inférieure à celle sur les axes de tangage et de roulis. Un chiffre unique indiquant la “ précision globale ” contient souvent des affirmations exagérées.
- Vérifier les essais de fiabilité environnementale : Vérifiez si le module a passé avec succès les essais de cycles thermiques et les essais de vibrations/chocs (par exemple, MIL-STD-810G). Recherchez des données sur la stabilité de l'axe optique après une exposition à des variations de température et à des vibrations, et pas seulement des données obtenues en laboratoire à température ambiante.
- Effectuer une validation dans des conditions réelles :
- Essai de stabilisation : Ciblez une cible éloignée, réglez le zoom sur le grossissement optique maximal, simulez des conditions de vent en rafales, puis observez l'amplitude du tremblement de l'image et la capacité de suivi de la cible.
- Contrôle de l'axe optique : Orientez les canaux visible et infrarouge vers la même cible et vérifiez la cohérence des mesures de distance par laser. Répétez le test après exposition à des environnements à haute ou basse température afin de vérifier l'évolution des écarts.
III. Solutions de stabilisation de niveau industriel : optimisation de l'ensemble de la chaîne, de la structure à l'algorithme
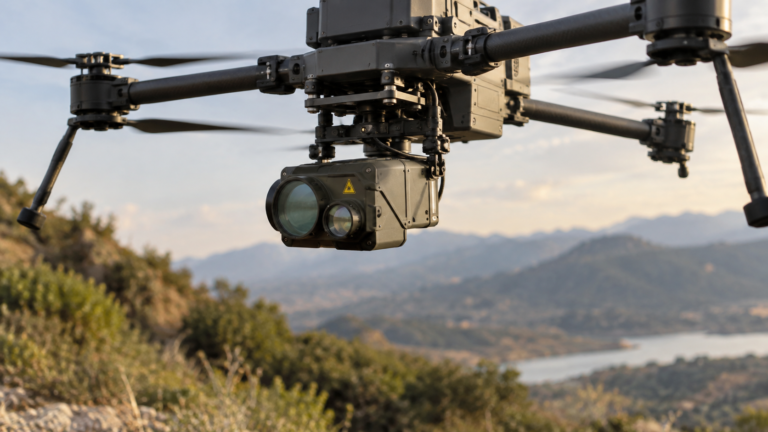
Pour répondre à Répondant aux exigences industrielles fondamentales que sont une stabilisation, une précision et une fiabilité élevées, les modules optoélectroniques de la série SFSKY de SunFlaser s'attaquent de manière systématique aux trois principaux problèmes – le tremblement de l'image, l'écart de positionnement et la dérive environnementale – grâce à des améliorations apportées à la structure mécanique, aux algorithmes de contrôle et à la conception optique.
1. Cardan stabilisé de haute précision + algorithme FOC adaptatif – Stabilisation de l'ordre de ±0,02°
Pour commencer, La série SFSKY est équipée de gyroscopes à fibre optique de haute précision et de codeurs magnétiques haute résolution. Ceux-ci offrent des fréquences d'échantillonnage d'attitude plus élevées afin de détecter avec précision les micro-vibrations à haute fréquence et les perturbations du flux d'air des drones. Par ailleurs, Nous les associons à un algorithme FOC (commande orientée champ) adaptatif que nous avons développé nous-mêmes. Cela permet de réduire la latence de compensation du moteur et d'obtenir un contrôle du couple plus précis. Par conséquent, Nous atteignons une précision de stabilisation de ±0,02° en tangage et en roulis, et de ±0,03° en lacet.
Par conséquent, Même avec un zoom optique à 30x, la cible reste parfaitement centrée dans le cadre sans perte de détails due aux tremblements. Cela améliore considérablement l'efficacité opérationnelle et la précision dans le suivi de sécurité et l'identification des défauts lors des inspections.
2. Étalonnage coaxial de précision + structure à haute rigidité – Stabilité à long terme de l'axe optique
Avant de quitter l'usine, Chaque module est soumis à plusieurs cycles d'étalonnage de précision de l'axe optique. Cela permet de maintenir la coaxialité entre la lumière visible, l'imagerie thermique infrarouge et la télémétrie laser avec une précision extrêmement élevée, garantissant ainsi que “ ce que vous voyez correspond à ce que vous mesurez ”.”
Par ailleurs, Nous utilisons une conception structurelle intégrée à haute rigidité. Cela permet de réduire au minimum les déformations structurelles et les déplacements relatifs provoqués par les vibrations. L'ensemble de l'unité est soumis à des essais rigoureux de fiabilité face aux vibrations et aux chocs, et répond aux normes environnementales militaires. Par conséquent, Même après une utilisation prolongée à haute fréquence, la déviation de l'axe optique reste bien inférieure à la moyenne du secteur. Cela permet de réduire considérablement les coûts de maintenance liés au recalibrage en usine.
3. Technologie de cavité à stabilisation thermique dynamique – Des performances sans compromis sur une large plage de températures
Dans le cas de températures extérieures élevées ou basses, Le système optique de la série SFSKY se caractérise par une conception de cavité à stabilisation thermique dynamique. Il repose sur l'appariement des matériaux et l'optimisation structurelle afin de compenser activement le déplacement des éléments optiques provoqué par les variations de température. Par conséquent, Cela réduit considérablement l'impact de la dérive thermique sur l'axe optique et la formation de l'image.
La série complète fonctionne à des températures comprises entre -10 °C et +55 °C et peut être stocké à des températures comprises entre -20 °C et +60 °C. Que ce soit dans le froid glacial de l'hiver ou sous le soleil brûlant de l'été, la précision de stabilisation et la précision de mesure de distance restent constantes – pas de “ précision à température ambiante mais dérive par temps froid ”.”
Actuellement, La gamme SunFlaser SFSKY couvre une gamme complète de produits, allant des modèles miniatures à double capteur aux configurations à longue portée à triple capteur. Nous proposons des modèles dont le poids varie de quelques centaines de grammes à plusieurs kilogrammes, adaptés aux drones multirotors et à voilure fixe présentant différentes capacités de charge utile. Par ailleurs, Nous prenons en charge plusieurs protocoles de commande courants, notamment SBUS, UART et IP réseau. Nous proposons également un kit de développement logiciel (SDK) complet afin d'aider les fabricants de drones et les intégrateurs de systèmes à réaliser rapidement l'intégration et le déploiement de leurs solutions.
Conclusion
En résumé, Dans le domaine des applications industrielles des drones, la valeur ajoutée d’une nacelle optoélectronique n’a jamais résidé dans “ un nombre de pixels plus élevé ” ou “ un zoom plus puissant ”. Elle réside plutôt dans sa capacité à maintenir une perception stable et précise dans des environnements extérieurs complexes et en constante évolution. La précision de la stabilisation et la stabilité de l’axe optique constituent les piliers fondamentaux de cette fiabilité – et représentent les critères objectifs sur lesquels il ne faut faire aucun compromis lors du choix d’un modèle.
S'appuyant sur des années d'expérience en matière de technologies optoélectroniques issues de la collaboration entre les secteurs militaire et civil, SunFlaser a développé en interne des compétences couvrant l'ensemble de la chaîne de production, de la conception optique aux algorithmes de contrôle, en passant par la fiabilité structurelle. Par conséquent, Nous proposons des solutions de charge utile optoélectroniques stables et fiables pour les drones industriels. Nous permettons une perception précise dans le cadre de l'inspection des lignes électriques, de la surveillance de sécurité, des opérations de secours d'urgence et bien plus encore.
 English
 العربية
 Français